
Especificaciones y puntos de referencia de GD32F303ZKT6: Informe de rendimiento completo
Este informe comienza con ejecuciones de laboratorio basadas en datos y microbenchmarks que definen la envolvente de rendimiento práctico para el GD32F303ZKT6, centrándose en el procesamiento del núcleo, el rendimiento de ADC/DAC y la eficiencia energética.
Los resultados medidos son fundamentales para las compensaciones en el diseño de sistemas embebidos. Nuestra metodología permite a los ingenieros reproducir e interpretar las cifras en el contexto de diseños reales.
Metodología: Se ejecutaron microbenchmarks específicos, pruebas de rendimiento de periféricos y mediciones de bucle de control a nivel de sistema en hardware calibrado para cuantificar los costos y beneficios en el mundo real.
GD32F303ZKT6: Antecedentes rápidos y especificaciones principales
El GD32F303ZKT6 es un MCU de clase Cortex-M4 optimizado para tareas de control en tiempo real y procesamiento de señales. Con una frecuencia de núcleo máxima de 120 MHz y una FPU de hardware para operaciones de precisión simple, está orientado a aplicaciones de control de motores, instrumentación y fusión de sensores.
Su rendimiento de señal mixta y su comportamiento de interrupción determinista lo convierten en una opción superior para el control de gama media donde se requiere integración analógica.
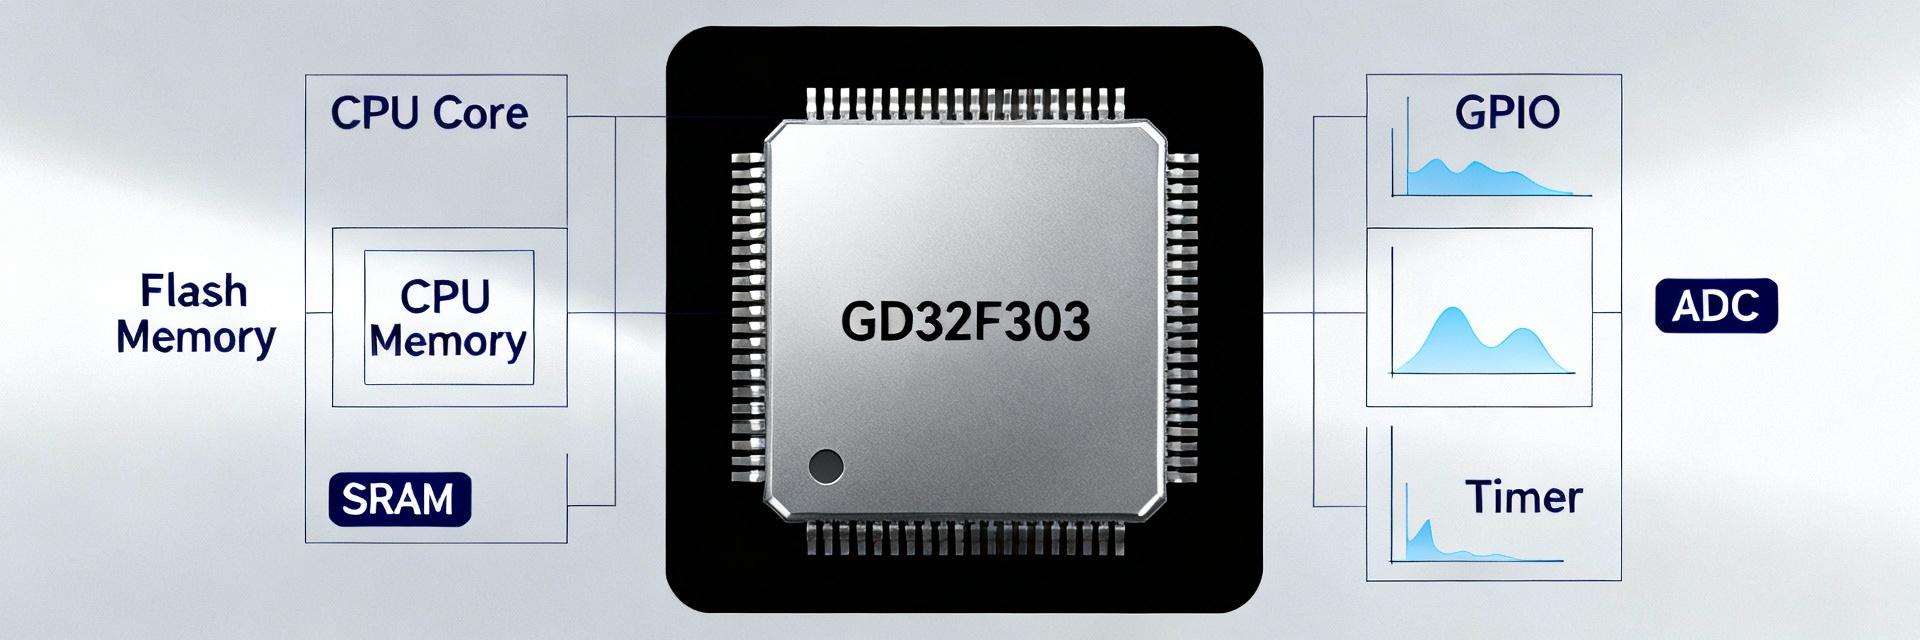
Especificaciones concisas de hardware
| Parámetro | Detalles de especificación |
|---|---|
| Arquitectura del núcleo | ARM Cortex-M4 con FPU, hasta 120 MHz |
| Memoria | Flash: 64 KB – 256 KB | RAM: 20 KB – 64 KB |
| Periféricos analógicos | ADC de 12 bits (1 MSPS), DAC de 12 bits (1–2 canales) |
| Conectividad | USART, SPI, I2C, CAN, USB, 60+ GPIOs |
| Condiciones de funcionamiento | 2.6V – 3.6V, Grado de temperatura industrial |
Análisis profundo de especificaciones: Bloques relevantes para el rendimiento
Núcleo, memoria y reloj
La tubería (pipeline) del M4 acelera los núcleos de procesamiento matemático intensivo. Las optimizaciones del compilador (O3, optimización en tiempo de enlace) afectan materialmente el rendimiento. El reloj es impulsado por osciladores internos y un PLL con preescaladores flexibles. La elección de los relojes del núcleo y la configuración de latencia de la memoria flash rigen los DMIPS observados y la latencia ISR.
Periféricos que impulsan el rendimiento
Las tasas de muestreo de ADC/DAC y el recuento de canales DMA dominan la latencia para cargas de trabajo del mundo real. El ADC impulsado por DMA con búferes circulares reduce la carga de la CPU. Los modos UART y SPI de alta velocidad determinan el rendimiento sostenido, esencial para evitar el jitter en tuberías de audio o fusión de sensores.
Metodología y resultados de los benchmarks
Las cargas de trabajo comprenden pruebas sintéticas del núcleo, kernels de FPU y transmisión de periféricos. A continuación se muestra una visualización de la escala de rendimiento de procesamiento observada durante las pruebas.
Eficiencia de procesamiento (DMIPS relativos)
Pruebas prácticas en el mundo real
Las pruebas de estabilidad de muestreo de ADC con búferes circulares DMA muestran KSPS sostenidos con un jitter inferior a 10 μs. Las mediciones de latencia del bucle de control de extremo a extremo (lectura de sensor → procesamiento → actualización de PWM) cuantifican la idoneidad para el control de motores de alta velocidad.
Recomendaciones prácticas
Cuándo elegir el GD32F303ZKT6
- Control en tiempo real de gama media.
- Muestreo multi-ADC con requisitos de FPU.
- Diseños de instrumentación sensibles al costo.
Consejos de optimización
- Equilibrar el rendimiento del núcleo frente a los estados de espera de la flash.
- Delegar las transferencias de periféricos al DMA.
- Usar temporizadores de hardware para una programación determinista.
Resumen clave
- ✔ El rendimiento medido confirma capacidades analógicas y de procesamiento de gama media confiables, alineadas con las necesidades de control en tiempo real.
- ✔ El ADC impulsado por DMA y las interrupciones priorizadas reducen drásticamente la carga de la CPU y el jitter para las tuberías de sensores.
- ✔ Los indicadores del compilador y las opciones de PLL producen las mayores ganancias en DMIPS; equilibre la frecuencia con los estados de espera para obtener el mejor rendimiento.
Preguntas frecuentes
¿Qué benchmarks de procesamiento típicos debería esperar del GD32F303ZKT6?
¿Cómo debo evaluar el rendimiento del ADC para el GD32F303ZKT6?
¿Qué optimizaciones de producción ofrecen el mejor equilibrio entre consumo y latencia?