
Hoja de datos GD32F427VET6: Especificaciones rápidas y resumen de Pinout
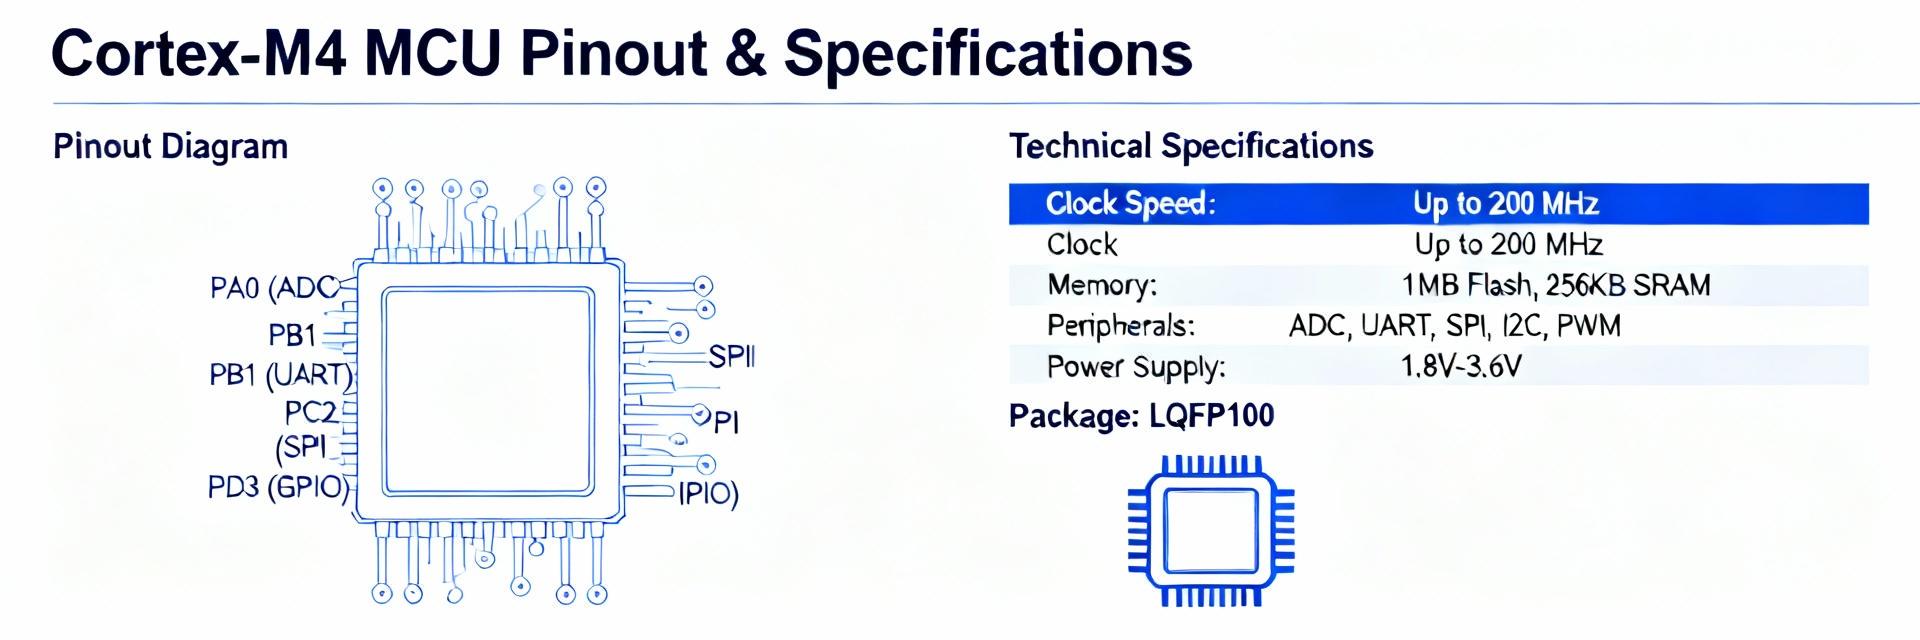
El GD32F427VET6 pertenece a la clase de MCU Arm Cortex‑M4 de alto rendimiento, que ofrece un amplio conjunto de periféricos, amplia memoria integrada y alta capacidad de reloj. Este resumen conciso y basado en datos se centra en la arquitectura del núcleo, la escalabilidad de la memoria y las especificaciones del encapsulado para acelerar la planificación de su PCB y la selección de componentes.
Descripción rápida y aplicaciones objetivo
Resumen de características de la pieza
- ✦ Núcleo Cortex‑M4 con integración de FPU; optimizado para tareas de control de alto rendimiento y procesamiento de señales digitales (DSP).
- ✦ Gran capacidad de memoria Flash y SRAM integrada, con densidad de periféricos de estilo multinúcleo y encapsulados con más de 100 pines para una amplia capacidad de E/S.
Razón de selección
Ideal para requisitos de rendimiento determinista en tiempo real. Este MCU admite múltiples interfaces concurrentes (UART, SPI, I2C, CAN, USB) y un alto rendimiento de ADC/DMA. Es la opción preferida cuando la complejidad del algoritmo y el alto margen de reloj son fundamentales para la capacidad de respuesta del sistema.
Resumen de distribución de pines y pautas de encapsulado
Agrupación funcional de pines
Los pines de alimentación y tierra están agrupados estratégicamente; asegúrese de colocar múltiples condensadores de desacoplo cerca de cada pin VDD junto con un plano de tierra sólido.
Los bancos de GPIO (A, B, C, etc.) están agrupados lógicamente. Las interfaces de alta velocidad como USB, CAN de alta velocidad y canales USART/SPI específicos utilizan pines dedicados que influyen significativamente en el enrutamiento de la PCB. Identifique la configuración de arranque y los pines del oscilador de forma temprana para evitar conflictos de señal.
Consejos sobre la huella del encapsulado
La variante VET6 utiliza típicamente una huella LQFP de alto número de pines.
Análisis de especificaciones técnicas
Límites operativos
Verifique los valores nominales máximos absolutos para VDD y las ventanas de tolerancia de E/S. Las consideraciones de diseño deben incluir:
- Presupuesto para la irrupción de potencia en el peor de los casos durante el arranque.
- Contabilización de la reducción térmica basada en la resistencia térmica de la PCB.
- Seguimiento de las recomendaciones precisas de desacoplo por cada pin VDD.
Reloj y Reset
Las opciones incluyen osciladores RC internos y entradas de cristal externas. Elementos clave de verificación:
- Validar los límites de frecuencia máxima para fuentes tanto internas como externas.
- Analizar las tablas de temporización de arranque para BOR (Brown-out Reset) y POR (Power-on Reset).
- Garantizar una temporización determinista para las secuencias de inicialización de periféricos.
Densidad de interfaces de comunicación
| Tipo de interfaz | Número de canales | Escala visual |
|---|---|---|
| USART / UART | 3 – 6 |
|
| SPI | 3 – 5 |
|
| I2C | 2 – 4 |
|
| CAN | 1 – 2 |
|
| USB (Dispositivo/OTG) | 1 |
|
Nota: Algunos canales comparten pines con temporizadores o entradas ADC; verifique el mapeo de funciones alternativas al principio del ciclo de diseño.
Guía de diseño e implementación
Lista de verificación previa a la aprobación
- ✅ Hacer coincidir la distribución de pines con los periféricos requeridos
- ✅ Confirmar las tolerancias de los sensores VDD/IO
- ✅ Verificar los límites térmicos del encapsulado
- ✅ Revisar la colocación de EMC/desacoplo
Problemas técnicos comunes
Esté atento a las funciones alternativas compartidas, los comportamientos de activación de BOR y las limitaciones del multiplexor de entrada de ADC. La sección de Mapeo de Funciones Alternativas de la hoja de datos es su referencia más crítica antes de finalizar las cadenas de temporización SPI/USART.
Diseño de PCB y hoja de ruta de recursos
Elementos de diseño procesables
- Coloque los condensadores de desacoplo a milímetros de los pines VDD.
- Mantenga las trazas del cristal blindadas y excepcionalmente cortas.
- Agregue vías térmicas bajo las almohadillas de alimentación para gestionar el calor.
- Segregue las trazas de referencia analógicas del ruido digital.
Documentación y Errata
Asegúrese de haber descargado el Manual de Referencia y la Errata del Dispositivo. Los errores de silicio pueden alterar el comportamiento de los periféricos; valide sus funciones previstas con la lista de erratas antes del prototipado.
Resumen clave
- ✔ MCU Cortex‑M4 de alto rendimiento adecuado para control y conectividad complejos; verifique siempre las especificaciones exactas de memoria/reloj para su variante específica.
- ✔ La planificación temprana del desacoplo, la colocación del oscilador y las asignaciones de pines de arranque es obligatoria para evitar conflictos de enrutamiento.
- ✔ Revise los límites eléctricos y la reducción térmica para evitar fallos de hardware y garantizar la fiabilidad a largo plazo.
Preguntas y respuestas comunes
▶ ¿Cuáles son las opciones de distribución de pines del encapsulado para este MCU?
▶ ¿Cómo debo manejar el arranque y los pines reservados durante el diseño?
▶ ¿Cuáles son las mejores prácticas para el rendimiento de ADC y DMA?